У «Теледроида» пока нет назначенной лунной миссии. Новость относится к набору технологий: копирующему управлению, техническому зрению и автономным операциям. Главный конструктор проекта Евгений Дудоров считает, что после орбитального эксперимента эти решения можно перенести на Российскую орбитальную станцию, лунные аппараты и другие космические системы.
В материале
Сначала роботу нужно пройти проверку гораздо ближе к Земле. Проект создают для российского сегмента МКС, где машина должна работать снаружи станции, а космонавт — управлять ею из герметичного модуля. Публичного подтверждения отправки самого робота на орбиту к 6 сентября ещё нет.
Почему у робота нет ног
«Теледроид» расшифровывается как «телеуправляемый андроид». Он напоминает верхнюю половину человека: голова с камерами, корпус и два многосуставных манипулятора. Ноги в невесомости не дают привычного преимущества, поэтому их заменяет крепление к рабочему месту на внешней поверхности станции.
Идеологию эксперимента и техническое задание ведёт ЦНИИмаш. НПО «Андроидная техника» разрабатывает самого робота и систему управления, а РКК «Энергия» отвечает за доставку оборудования и его интеграцию с МКС.
Главная задача — сократить время, которое человек проводит в скафандре за бортом. Робот сможет подавать инструмент, подсвечивать рабочую зону, подключать разъёмы и выполнять повторяющиеся операции. Он не заменяет космонавта во всех сценариях: сложную или неожиданную работу по-прежнему контролирует человек.

Копирующий режим передаёт движения и усилия через задающее устройство и очки виртуальной реальности. Автоматический режим нужен для заранее отработанных операций.
Три этапа вместо одного рискованного выхода
Эксперимент разбит на ступени. Сначала космонавты управляют виртуальной моделью и проверяют интерфейс. Затем работают с настоящим роботом внутри герметичного отсека. Только после этого систему переносят на внешнюю поверхность, где добавляются вакуум, радиация и сильные перепады температуры.
Основной режим называется копирующим. Оператор надевает задающее устройство наподобие экзоскелета и очки виртуальной реальности, а робот повторяет движения рук. Обратная связь позволяет почувствовать сопротивление предмета. Есть также голосовые команды и автоматические программы; разработчики проверяют распознавание объектов и самостоятельное планирование движения к захвату.
В качестве типовых действий названы подключение электроразъёма, работа с карабином, ручным инструментом и страховочным фалом. Это намеренно простые операции: по ним легче измерить точность, задержку и устойчивость системы, прежде чем поручать ей более дорогую аппаратуру.
Что действительно можно перенести на Луну
Для лунной техники пригодятся камеры, распознавание объектов, управление манипуляторами и разделение задачи между оператором и автоматикой. Тот же принцип позволяет человеку находиться в защищённом модуле, пока робот работает снаружи. Особенно полезны повторяемые операции: осмотр оборудования, перенос небольших грузов, подключение кабелей и обслуживание научных приборов.
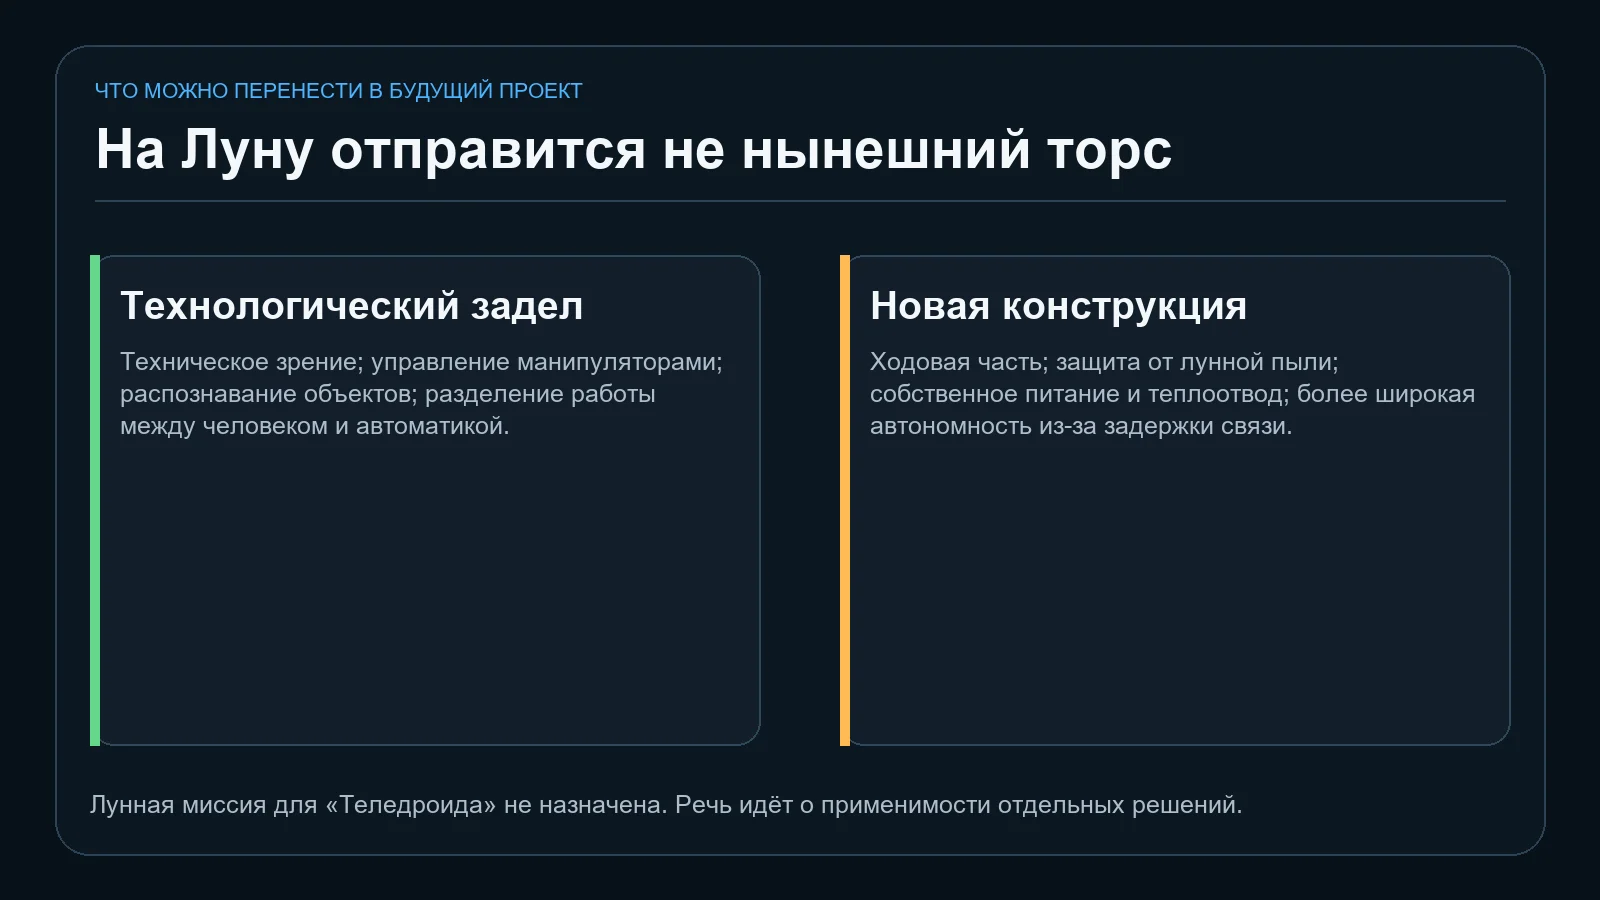
Манипуляторы и программное управление можно развивать дальше. Ходовая часть, защита от пыли и длительная автономность не входят в нынешнюю орбитальную конфигурацию.
Но отправить нынешний торс на Луну без переделок не получится. Там нужна платформа для перемещения, защита шарниров от абразивной пыли, собственное питание и тепловой режим для долгой работы на поверхности. Прямая работа с Земли осложняется задержкой радиосигнала, поэтому автономность потребуется шире, чем возле МКС.
Именно поэтому заявление Дудорова стоит читать как описание технологического задела, а не анонс полёта. «Теледроид» должен показать, насколько хорошо человек и робот могут вместе выполнять реальную операцию в открытом космосе. Лунный аппарат на этой основе станет отдельным проектом со своей конструкцией, сроками и испытаниями — их пока не объявляли.